- 「歩行ロボットを使えば、歩けるようになりますか」と聞かれたら
- 結論!見るべきは機器名より「本人がどの局面を担ったか」です
- なぜ歩けて見えるのか:支援が補っている仕事を分けます
- よくある勘違い:ロボット歩行を一つの介入としてまとめません
- 評価ではここを分ける:開始前に五つの層を確認します
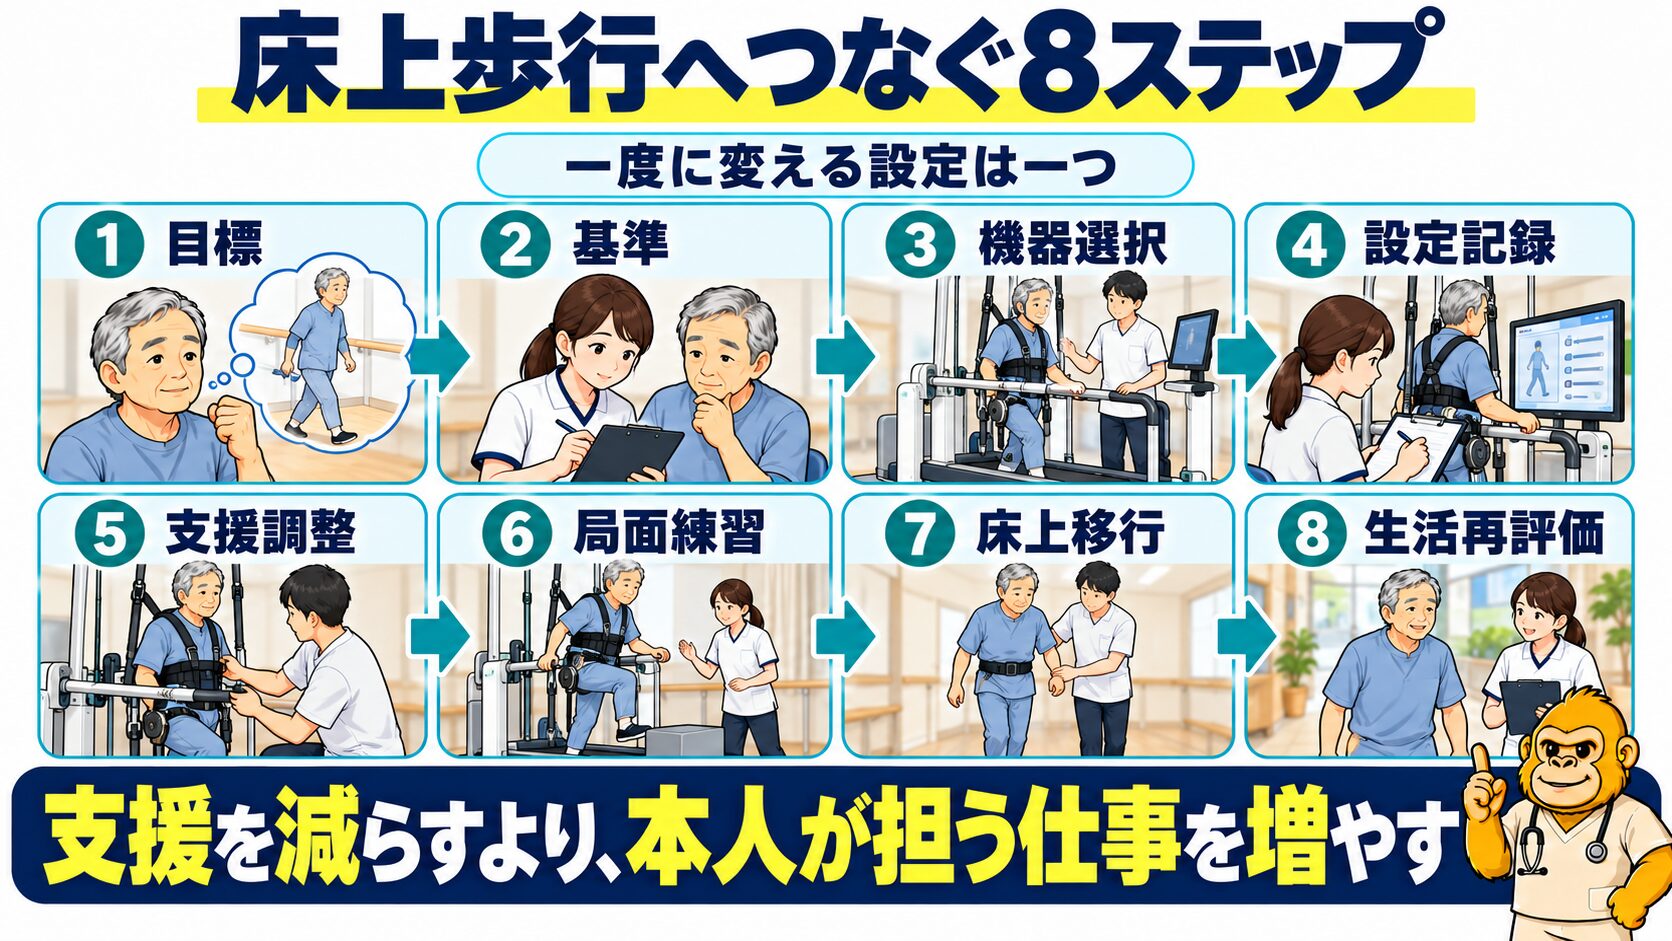
- 臨床で使うならこう考える:八つの手順で床上歩行へつなぎます
- リハビリで設計すること:歩行能力の段階で役割を変えます
- 自宅や生活で気をつけること:機器の効果を歩行回数だけで説明しません
- 変化を見るアウトカム:機器、能力、活動、生活を分けます
- 論文からどこまで言えるか:歩行不能者には選択肢ですが、万能ではありません
- ぱらゴリ的な見立て:「乗れた」を成果にしません
- 最後にもう一度、要点を整理します
- 参考文献
- 個別相談について
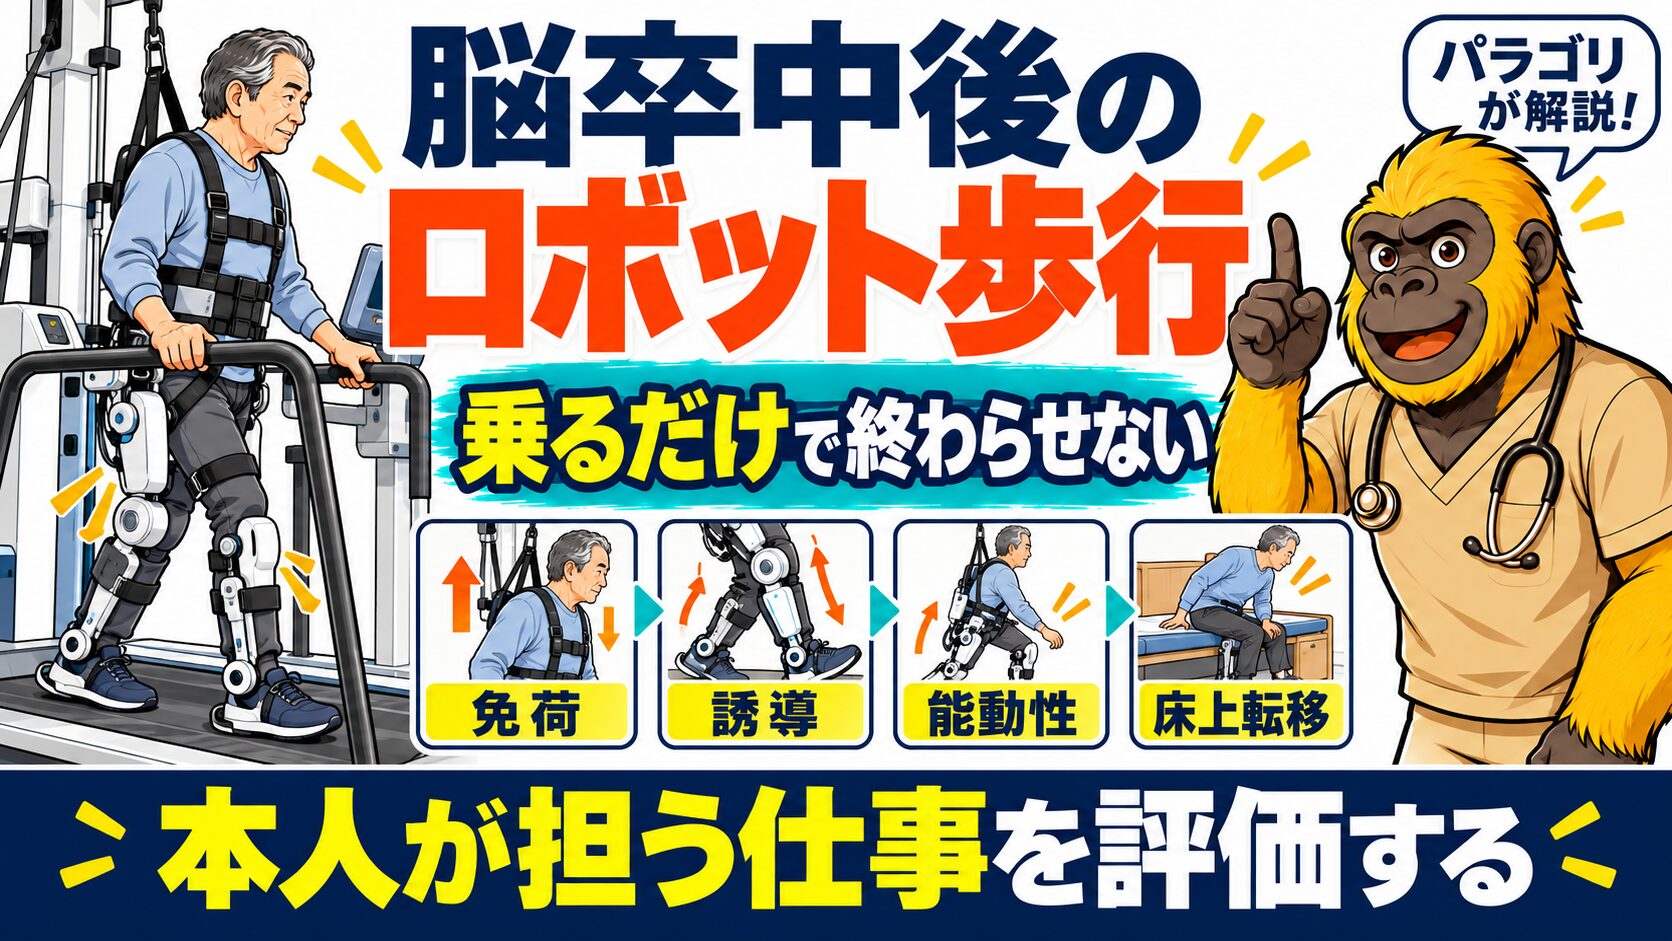
「歩行ロボットを使えば、歩けるようになりますか」と聞かれたら
ハーネスで身体を支え、脚を一定の軌道へ導き、何歩も反復できる歩行ロボットは魅力的に見えます。介助者二人で支えていた人が機器上では連続して歩けると、ご本人や家族だけでなく、若手セラピストも大きな変化を感じます。
しかし、機器上で歩数が増えたことと、床上で自分から立脚をつくり、足を振り出し、方向を変え、生活で移動できるようになったことは同じではありません。身体を吊る量、ロボットの誘導量、ベルト速度、手すり、セラピストの介助が変われば、本人が担う仕事も変わります。
結論は、ロボット支援歩行練習を「歩かせてもらう時間」にせず、誰に、何を、どの程度支援し、床上歩行へどう移すかを設計することです。
ロボットは歩行回数を確保しやすくする道具です。それ自体が、選択的な下肢運動、バランス、自力歩行、生活範囲の変化を保証するものではありません。この記事では、機器の違い、適応の見極め、支援量の調整、床上課題への移行、アウトカム、研究から言える範囲を整理します。
結論!見るべきは機器名より「本人がどの局面を担ったか」です
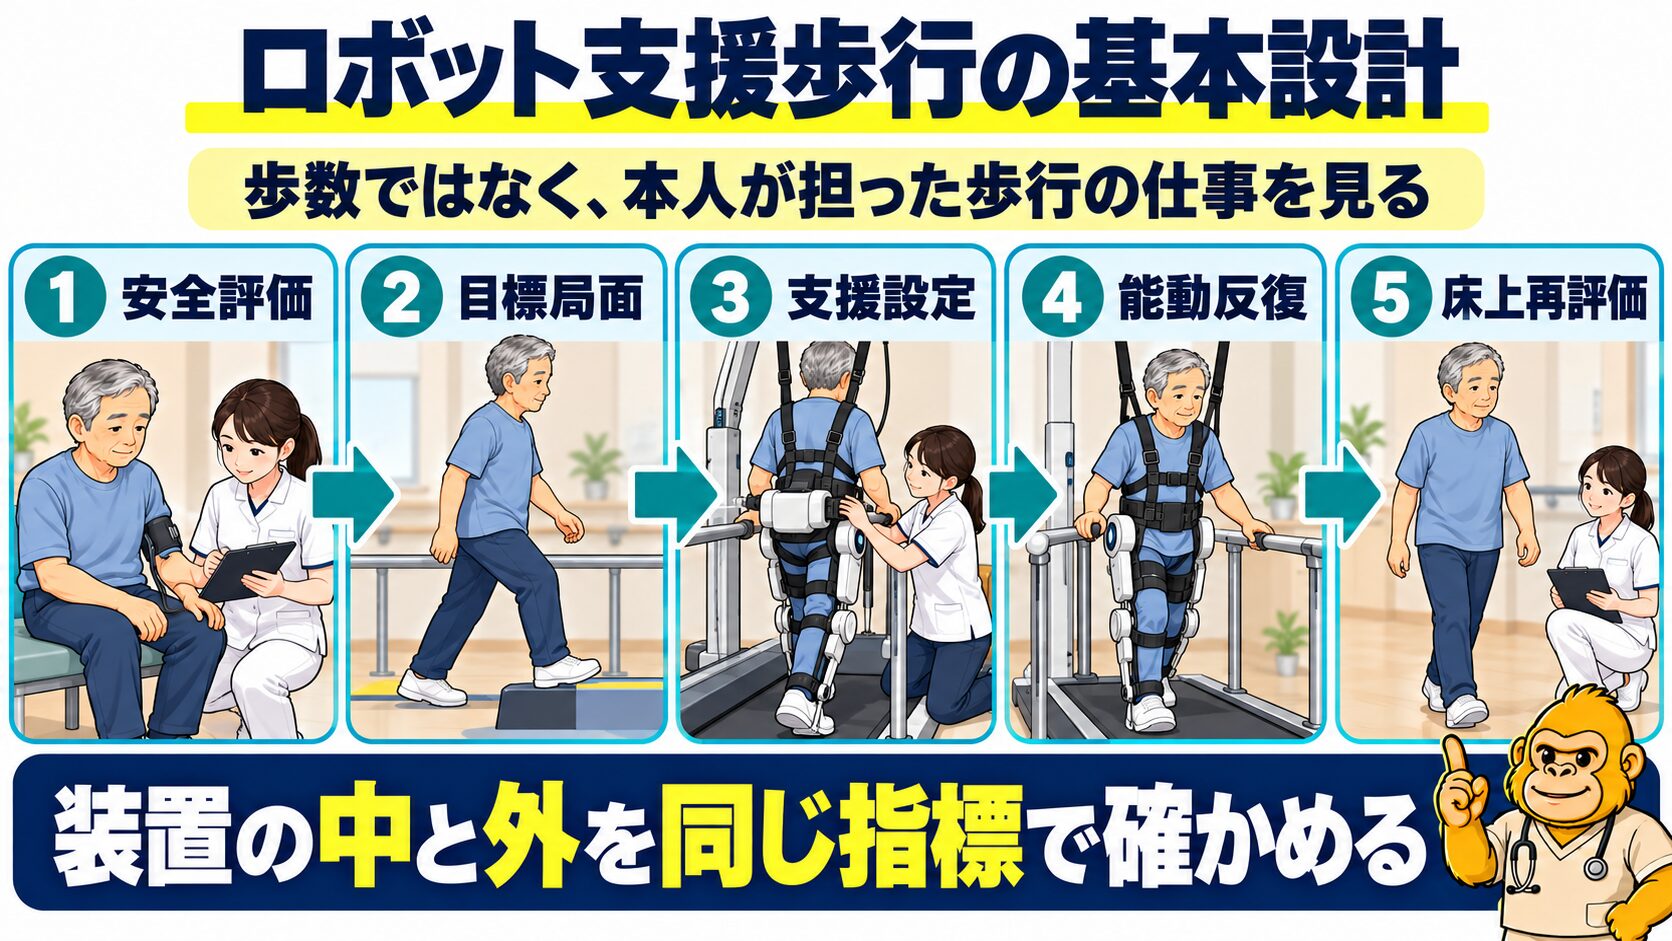
ロボット支援歩行練習を臨床で使うときは、少なくとも次の五つを一続きにします。
- 歩行不能の理由と医学的安全性を評価します
- 変えたい歩行局面を一つ決めます
- 免荷量、誘導量、速度、手すり、介助を記録します
- 本人の能動的な参加を保ちながら反復します
- ロボットを外した床上歩行と生活場面で再評価します
たとえば「ロボットで20分歩いた」だけでは、介入内容が分かりません。「体重の30パーセントを免荷し、0.5メートル毎秒で、麻痺側立脚の荷重を視覚フィードバックで確認し、誘導を段階的に下げた。その直後に平行棒内で10メートル歩行を再評価した」と記録して初めて、何を練習したかが追えます。
歩数は練習量の一部ですが、本人が生み出した力、姿勢制御、環境への適応までは示しません。
なぜ歩けて見えるのか:支援が補っている仕事を分けます
ロボット支援歩行練習では、機器によって身体の重さ、股関節や膝関節の運動、足部の軌道、前方への移動、左右への安定性が補助されます。これにより、床上では数歩で止まる人でも、転倒リスクを管理しながら連続した歩行周期を経験しやすくなります。
一方、歩行に必要なのは脚を前後へ動かすことだけではありません。立脚側で身体を支えること、前方へ重心を進めること、遊脚側の足部を床から離すこと、着地点を調整すること、外乱へ対応すること、周囲を見ながら進路を選ぶことが必要です。
機器が関節軌道を強く誘導し、免荷量が大きく、両上肢で手すりを強く押していると、脚は歩行様に動いていても、床上歩行で必要な荷重制御やバランスを本人が十分に担っていない可能性があります。反対に、支援を減らしすぎて骨盤の後退、膝折れ、足部の引っかかり、過大な努力が増えれば、反復の質と安全が下がります。
支援が多いこと自体が悪いのではありません。なぜ支援が必要か、その支援を次に減らせるかが重要です。
よくある勘違い:ロボット歩行を一つの介入としてまとめません
トレッドミル型外骨格と床上型外骨格は同じではありません
トレッドミル型外骨格は、ハーネスと体重免荷を併用し、股関節や膝関節を設定した軌道へ誘導する機器が代表的です。安全に多数歩を反復しやすい一方、ベルト上の定常歩行と、床上での加速、停止、方向転換は条件が異なります。
床上型外骨格は、機器を装着して実際の床面を進みます。開始、停止、環境との関係を経験しやすい反面、重量、装着、バランス、補助具、介助者の条件が大きく影響します。
エンドエフェクター型と外骨格型は同じではありません
エンドエフェクター型は、足部をフットプレートへ載せ、足部の軌道から歩行周期を導きます。外骨格型は股関節や膝関節など複数の関節を機器の軸と合わせて支援します。関節軸の適合、自由度、本人が生み出せる運動の範囲は異なります。
研究でも機器を一括している場合があり、ある装置の結果を別の装置へそのまま当てはめられません。
たくさん歩けば、歩容も自動的に整うとは限りません
反復量は重要です。しかし、ロボットが同じ軌道を作っても、本人の筋活動、荷重、タイミング、感覚入力が毎回同じとは限りません。歩数が増えても、麻痺側立脚が短い、非麻痺側で急いで支える、床上では速度が落ちることがあります。
2021年の系統的レビューでは、13研究412人をまとめた結果、歩行速度、ケイデンス、非麻痺側ステップ長、空間的非対称性に、非ロボット練習を上回る明確な群間差は示されませんでした。麻痺側ステップ長など一部に小さな差がありましたが、根拠の確実性は非常に低い評価でした。文献3
「ロボットで歩けた」と「ロボットなしで歩き方が変わった」は、別のアウトカムです。
評価ではここを分ける:開始前に五つの層を確認します
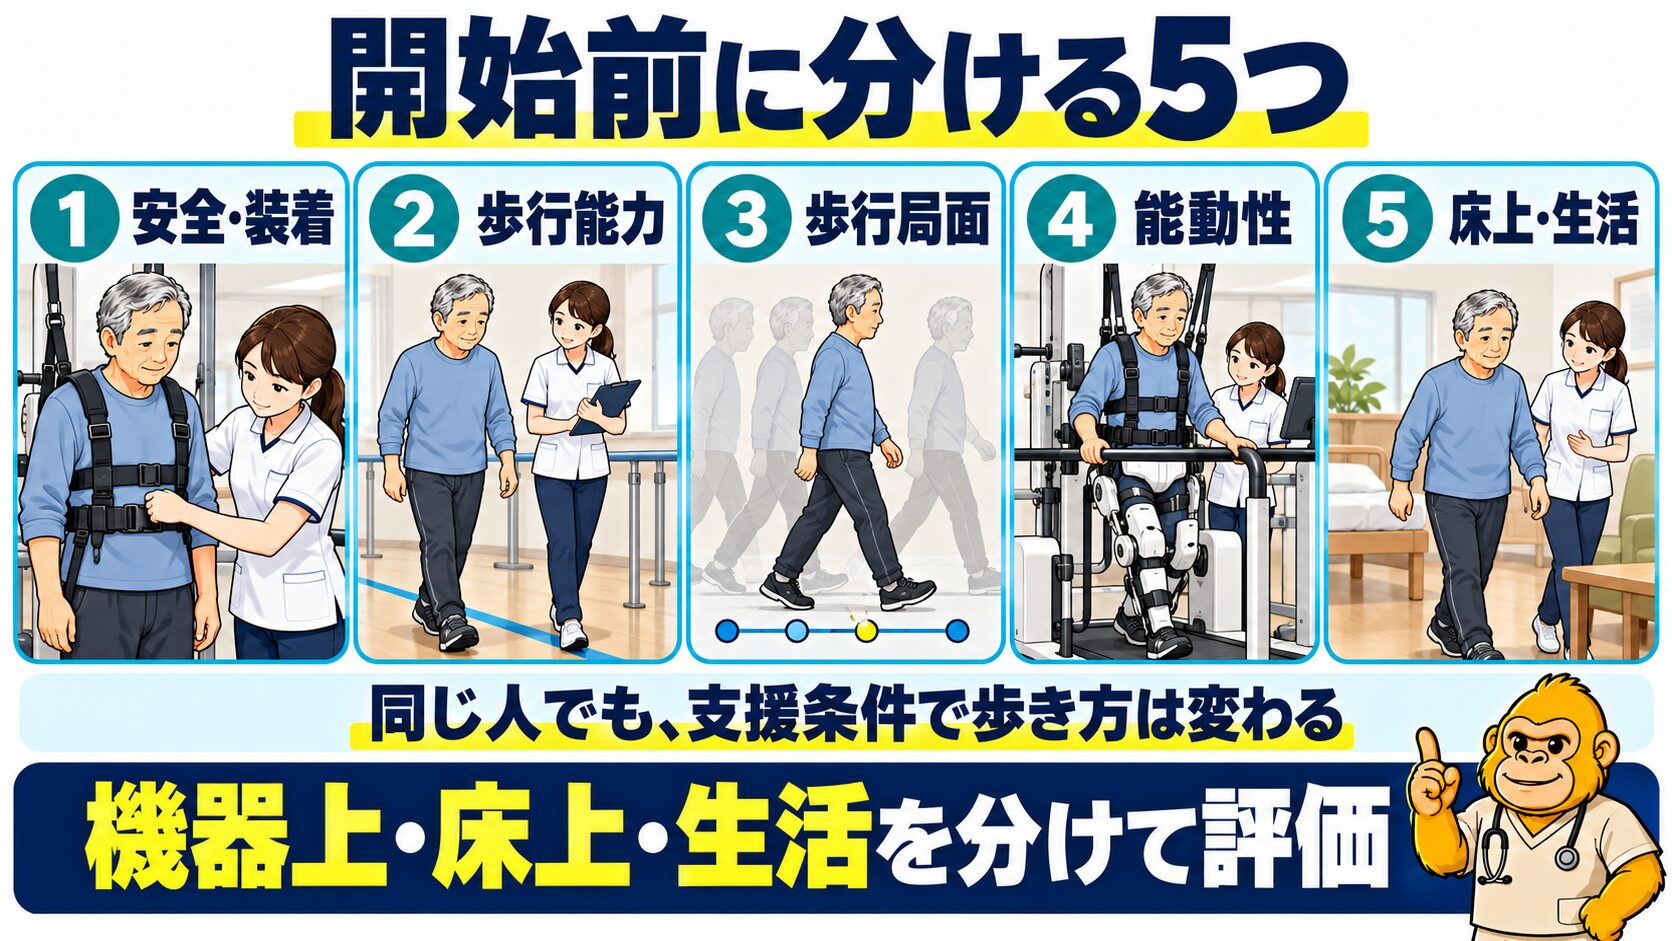
第1層:医学的安全性と装着条件を確認します
血圧、心拍数、酸素飽和度、起立時の症状、胸痛、息切れ、発熱、全身倦怠感を確認します。急な神経症状、新しい呼吸苦、胸痛、失神、片脚の急な腫れや痛みがある場合は、歩行練習より医学的評価を優先します。
体重負荷の制限、骨折リスク、皮膚損傷、装具が当たる部位、関節可動域、強い痛み、拘縮、痙縮、身長・体重など、機器の適合条件も確認します。痙縮による速度依存性の抵抗と、固定した可動域制限である拘縮は分けます。
第2層:現在の歩行能力をそろえて測ります
Functional Ambulation Category、起立介助量、10メートル歩行、6分間歩行、歩行速度、持久性、補助具、装具、介助者数を記録します。歩けない人では、立位保持、左右への荷重移動、麻痺側支持、非麻痺側ステップ、足離れまで分けます。
同じ10メートルでも、手すり、短下肢装具、杖、介助方法が違えば比較できません。再評価では条件をそろえます。
第3層:どの歩行局面を機器が補うかを確認します
麻痺側立脚で膝折れがあるのか、膝を伸ばし続けて支持しているのか、遊脚で足部が引っかかるのか、骨盤を引き上げて代償しているのかを観察します。原因候補として、筋力、随意性、感覚、可動域、疼痛、予測的姿勢調整、恐怖、認知を分けます。
機器を使う前後で一時的に条件を変え、免荷、速度、誘導、足部位置のどれが歩行局面へ影響したかを見ます。
第4層:能動的な参加を確認します
本人が前方へ進もうとしているか、立脚で床を受けているか、足を振り出すタイミングを合わせているかを、機器の出力表示、荷重表示、動画、触診、主観的運動強度などで確認します。
機器の完遂率や対称性表示だけで判断しません。表示が整っていても、上肢で手すりを強く押す、体幹を固定する、非麻痺側へ依存することで成立している場合があります。
第5層:床上と生活への転移条件を確認します
ロボットを外した直後に、起立、歩行開始、平地歩行、停止、方向転換を安全な範囲で確認します。さらに病棟や自宅で、どこまで歩くか、誰が介助するか、疲労後にどう変わるかを確認します。
機器上の能力、訓練室の床上歩行、生活での移動は三段階に分けて記録します。
臨床で使うならこう考える:八つの手順で床上歩行へつなぎます
1.生活上の目標を一つ決めます
「歩けるようにする」ではなく、「ベッドからトイレまで介助一人で移動する」「屋内を杖で歩き、方向転換する」のように、距離、環境、介助条件を決めます。
2.ロボットなしの基準を取ります
歩行不能者でも、起立、立位、荷重移動、ステップを記録できます。歩ける人では速度、距離、介助、歩容、心拍数、自覚的運動強度、疲労を測ります。
3.原因仮説に合う機器と支援を選びます
体重支持が難しく数歩も反復できないなら、免荷とハーネスの価値があります。足部の軌道を繰り返し経験する必要があるならエンドエフェクター型、関節運動を個別に支援したいなら外骨格型が候補になります。
装置が空いているから選ぶのではなく、どの制約を一時的に変えるかを決めます。
4.初期設定を記録します
免荷量、誘導量、速度、歩行時間、歩数、休憩、手すり使用、装具、フィードバック、痛み、心拍数を記録します。次回の設定変更と比較できる形にします。
5.能動性を保てる支援量へ調整します
支援を減らすこと自体を目標にしません。麻痺側立脚が崩れず、本人が足を運び、反復できる範囲で調整します。成功率が高すぎて本人の努力がほとんど不要なら、誘導や免荷を少し下げます。失敗が続くなら、速度や課題を一段戻します。
6.一回の練習で狙う局面を一つにします
「麻痺側立脚で身体を前へ運ぶ」「足離れのタイミングを合わせる」など、観察点を絞ります。視覚フィードバックや言語指示も一度に増やしすぎません。
7.同じ日の床上課題へ移します
ロボット終了後に、平行棒、歩行器、杖、装具などを使い、狙った局面を床上で試します。定常歩行だけでなく、歩行開始、停止、方向転換も段階的に加えます。
8.生活で再評価し、次の設定を決めます
訓練室で歩行距離が伸びても、病棟移動が増えるとは限りません。実際の移動距離、介助量、転倒しかけ、疲労、本人の自信を確認し、次回は免荷を変えるのか、床上練習を増やすのかを決めます。
設定を変える目的は機器の難易度を上げることではなく、本人が担える歩行の仕事を増やすことです。
リハビリで設計すること:歩行能力の段階で役割を変えます
まだ自力で歩けない段階
この段階では、安全に立位と歩行周期を反復できることがロボットの強みになります。Cochraneレビューの事後解析では、開始時に歩行不能だった人、発症後3か月以内の人で利益が大きい可能性が示されています。文献1
ただし、ハーネスで立てたことを自立立位と記録しません。起立介助量、麻痺側支持、非麻痺側ステップ、床上での介助歩行を別に追います。
介助で歩ける段階
歩数だけでなく、どの介助を減らしたいかを決めます。骨盤の前方移動、麻痺側膝の安定、遊脚での足部クリアランスなど、課題を一つに絞ります。
2009年の多施設RCTでは、発症6か月未満で歩行速度0.1から0.6メートル毎秒の63人が、ロボットまたは通常歩行練習を1回1時間、24回行いました。歩行速度と6分間歩行距離の変化は通常歩行練習群で大きい結果でした。文献4
この結果は、ロボットが常に通常練習を上回るわけではなく、多様な床上課題の価値を示します。
すでに床上を歩ける段階
歩行可能者では、ロボットを追加する目的をより限定します。速度、持久性、麻痺側膝屈曲、対称性など、狙うアウトカムを決めます。
2021年の小規模RCTでは、発症10週未満、FAC3から5の32人を解析し、支援必要時のみ補助するロボット練習と通常歩行練習を比較しました。全般的な歩容や機能課題でロボットの優越性は示されませんでしたが、足部クリアランスを目標とした一部参加者では麻痺側膝屈曲に群間差が示されました。文献6
歩ける人では、屋外、速度変化、方向転換、二重課題、持久性など、機器外でしか十分に扱えない課題を組み合わせます。
自宅や生活で気をつけること:機器の効果を歩行回数だけで説明しません
ロボット支援歩行練習は医療・リハビリ施設の管理下で行う機器介入です。家庭で同じ運動をまねたり、歩行器具へ無理に身体を固定したりしません。
ご本人と家族には、次の点を共有します。
- 機器上での歩行と、床上の自力歩行は条件が違います
- 使用した免荷量と誘導量を確認します
- ロボット外で何が変わったかを確認します
- 皮膚の赤み、痛み、めまい、息切れ、強い疲労を記録します
- 練習後に疲労で転倒リスクが上がる場合があります
- 自宅では専門職と決めた補助具、介助、移動範囲を守ります
- 急な麻痺、言葉の出にくさ、意識変化、胸痛、失神、新しい強い呼吸苦があれば医療機関へ相談します
機器上で長く歩けた日に、自宅で急に歩行距離を増やすのは避けます。その日の疲労、装具、路面、介助者の条件を含めて段階づけます。
変化を見るアウトカム:機器、能力、活動、生活を分けます
| 層 | アウトカム例 | 記録上の注意 |
|---|---|---|
| 機器設定 | 免荷量、誘導量、速度、歩数、時間、休憩 | 設定値を成果そのものにしません |
| 能動性 | 荷重、機器出力、筋活動、手すり依存、主観的運動強度 | 本人が担った仕事を見ます |
| 心身機能 | FMA-LE、関節可動域、感覚、疼痛、筋緊張 | 痙縮と拘縮を分けます |
| 歩行自立度 | FAC、必要な介助者数、補助具、装具 | ロボットなしで測ります |
| 歩行速度 | 10メートル歩行、快適・最大速度 | 同じ補助条件で比較します |
| 歩行持久性 | 6分間歩行、連続歩行時間、循環応答 | 免荷歩行距離と混ぜません |
| バランスと移動 | BBS、TUG、方向転換、停止 | 反応性バランスも別に見ます |
| 生活での実行 | 病棟・自宅の歩数、移動距離、介助量、転倒 | 能力と実生活の実行を分けます |
| 安全・負担 | 痛み、皮膚、めまい、息切れ、疲労、中断、有害事象 | 軽微な問題も記録します |
歩行速度が上がっても、非麻痺側で急いで支える代償が増えた可能性があります。反対に、速度が同じでも介助量が減り、麻痺側立脚を長く保てる場合があります。
速くなったかだけでなく、誰の力で、どの条件で、生活のどこまで歩けたかを記録します。
論文からどこまで言えるか:歩行不能者には選択肢ですが、万能ではありません
2020年のCochraneレビューは、62試験2440人を含みました。ロボット・電気機械支援歩行練習を理学療法へ組み合わせると、通常ケアと比べて歩行自立へ至るオッズ比は2.01、95パーセント信頼区間1.51から2.69でした。38研究1567人の高確実性エビデンスで、8人へ介入すると歩行依存を1人減らす計算とされました。文献1
一方、歩行速度の平均差は0.06メートル毎秒、95パーセント信頼区間0.02から0.10で、確実性は低い評価でした。6分間歩行距離は平均差10.9メートル、95パーセント信頼区間マイナス5.7から27.4で、明確な群間差は示されませんでした。対象、機器、頻度、期間にはばらつきがあります。
最も一貫している示唆は、発症早期で歩行不能の人が、理学療法と組み合わせて歩行自立を目指す場面です。これは事後解析に基づくため、個人の適応を保証するものではありません。
2020年の別のメタ解析は33研究1466人を含み、理学療法へ体重免荷とロボット支援を加えた場合、理学療法単独より歩行速度が0.09メートル毎秒、FACが0.51点、BBSが4.16点大きく変化したと報告しました。文献2
ただし、これらは異なる機器と対照条件をまとめた平均です。平均値だけで目の前の人の装置、設定、発症後期間を決められません。
急性期虚血性脳卒中192人を三群へ無作為化した2022年の試験では、各群が1回45分、週3回、4週間の練習を行いました。ロボット群は強化下肢練習群、通常リハ群より、6分間歩行、FAC、二重課題歩行、歩行速度などで大きい変化を示しましたが、TUG、Tinetti、Barthel Indexでは群間差が明確ではありませんでした。文献5
亜急性期26人のRCTでは、全員が通常理学療法を受け、歩行練習60分の内訳をロボット40分と床上20分、または床上60分で比較しました。ロボット併用群は15回後のFIM歩行と6分間歩行、30回後のBarthel Indexなどで大きい変化を示しました。文献7
対照的に、同量の通常歩行練習が優れた試験や、全般的な優越性を示さない試験もあります。研究結果の違いは、歩行不能者と歩行可能者、発症時期、機器、練習量、床上練習の内容で変わると考えられます。
2024年の下肢外骨格34RCT、1166人のメタ解析では、歩行速度は活動尺度で平均0.07メートル毎秒、FACは0.25点、BBSは2.34点の群間差でした。亜急性期では複数のアウトカムに差がありましたが、慢性期のサブグループでは明確な差が示されませんでした。文献9
床上型外骨格19研究の2024年メタ解析では、歩行速度の効果量はHedgesのgで0.26、BBSは0.05でした。統計学的な差があっても、すべてのアウトカムで大きな変化が生じるわけではありません。文献8
2026年の探索的RCTでは、亜急性期60人を速度と時間の異なる四条件へ割り付け、58人を主要解析しました。0.2メートル毎秒20分の条件より、速度を上げる、時間を50分へ延ばす、または両方を行う条件で複数指標の変化が大きい結果でした。重篤な有害事象はありませんでしたが、軽微な有害事象は58人中10人、17.2パーセントに生じました。文献10
この試験にはロボットを使わない対照群がないため、ロボットの優越性を示す研究ではありません。速度と時間を上げれば誰にでもよいと一般化せず、循環応答、歩容、疲労、皮膚、痛みを確認します。
2025年のEuropean Stroke Organisationガイドラインはロボットに限定した推奨ではありませんが、安定した心血管状態の慢性期脳卒中者に対する高強度歩行練習を、歩行持久性に対して強く推奨しました。歩行速度への推奨は弱いものでした。また、追加20時間以上の歩行練習は専門家合意にとどまります。文献11
これは、装置名よりも、適切な対象者へ十分な歩行課題を届けられたかが重要であることを示す材料です。
ぱらゴリ的な見立て:「乗れた」を成果にしません
臨床で見落としやすいのは、装着に時間をかけ、設定画面の数値を整え、長く歩けたことだけで介入を評価することです。
ぱらゴリでは、次の順で考えます。
- 医学的安全性、皮膚、疼痛、可動域、認知を確認します
- ロボットなしの歩行能力を測ります
- 問題となる歩行局面と原因候補を分けます
- 一時的に変えたい制約へ機器を当てます
- 免荷、誘導、速度、上肢支持を記録します
- 本人の能動性を保てる難易度で反復します
- 同じ日の床上歩行へつなぎます
- 機能、活動、生活での実行、代償を再評価します
機器を外すと歩けないなら、失敗ではありません。どの支援が外れたことで崩れたかが、次の評価材料になります。免荷を外すと麻痺側立脚が崩れるなら支持能力を、誘導を外すと足が運べないなら随意運動とタイミングを、手すりを外すと不安定なら姿勢制御をさらに分けます。
ロボットは答えを出す機械ではなく、歩けない理由を一時的に変え、仮説を確かめる装置として使います。
最後にもう一度、要点を整理します
- ロボット支援歩行は、機器上の歩行と床上の自力歩行を分けます
- トレッドミル型、床上型、外骨格型、エンドエフェクター型を一括しません
- 医学的安全性、装着、歩行能力、歩行局面、能動性、転移を評価します
- 免荷量、誘導量、速度、手すり、歩数、休憩を記録します
- 支援を減らすことではなく、本人が担える歩行の仕事を増やします
- ロボット練習の直後に床上課題を行います
- 歩行不能者と発症早期では選択肢になりやすい可能性があります
- すでに歩ける人では、通常歩行練習を上回るとは限りません
- 歩数だけでなく、FAC、10メートル歩行、6分間歩行、介助量、生活移動を追います
- 代償による課題達成と、選択的な運動機能の変化を分けます
ロボット支援歩行練習の価値は、装置の中で何歩動いたかではなく、本人がどの仕事を担い、装置の外で何ができたかで確かめます。
参考文献
- Mehrholz J, et al. Electromechanical-assisted training for walking after stroke. Cochrane Database Syst Rev. 2020;10(10):CD006185. DOI: 10.1002/14651858.CD006185.pub5. PMID: 33091160.
- Moucheboeuf G, et al. Effects of robotic gait training after stroke: A meta-analysis. Ann Phys Rehabil Med. 2020;63(6):518-534. DOI: 10.1016/j.rehab.2020.02.008. PMID: 32229177.
- Nedergård H, et al. Effect of robotic-assisted gait training on objective biomechanical measures of gait in persons post-stroke: a systematic review and meta-analysis. J Neuroeng Rehabil. 2021;18(1):64. DOI: 10.1186/s12984-021-00857-9. PMID: 33863345.
- Hidler J, et al. Multicenter randomized clinical trial evaluating the effectiveness of the Lokomat in subacute stroke. Neurorehabil Neural Repair. 2009;23(1):5-13. DOI: 10.1177/1545968308326632. PMID: 19109447.
- Meng G, et al. Effect of early integrated robot-assisted gait training on motor and balance in patients with acute ischemic stroke: a single-blinded randomized controlled trial. Ther Adv Neurol Disord. 2022;15:17562864221123195. DOI: 10.1177/17562864221123195. PMID: 36147622.
- Alingh JF, et al. Effect of assist-as-needed robotic gait training on the gait pattern post stroke: a randomized controlled trial. J Neuroeng Rehabil. 2021;18(1):26. DOI: 10.1186/s12984-020-00800-4. PMID: 33546733.
- Thimabut N, et al. Effects of the Robot-Assisted Gait Training Device Plus Physiotherapy in Improving Ambulatory Functions in Patients With Subacute Stroke With Hemiplegia: An Assessor-Blinded, Randomized Controlled Trial. Arch Phys Med Rehabil. 2022;103(5):843-850. DOI: 10.1016/j.apmr.2022.01.146. PMID: 35143747.
- Lee MH, et al. The Effectiveness of Overground Robot Exoskeleton Gait Training on Gait Outcomes, Balance, and Motor Function in Patients with Stroke: A Systematic Review and Meta-Analysis of Randomized Controlled Trials. Brain Sci. 2024;14(8):834. DOI: 10.3390/brainsci14080834. PMID: 39199525.
- Yang Y, et al. Effect of robotic exoskeleton training on lower limb function, activity and participation in stroke patients: a systematic review and meta-analysis of randomized controlled trials. Front Neurol. 2024;15:1453781. DOI: 10.3389/fneur.2024.1453781. PMID: 39193147.
- Yang J, et al. Effects of different intensity training with a lower limb exoskeleton robot on walking function in people with subacute stroke: a randomized controlled trial. J Neuroeng Rehabil. 2026;23(1):122. DOI: 10.1186/s12984-026-01948-1. PMID: 41857613.
- Alt Murphy M, et al. European Stroke Organisation guideline on motor rehabilitation. Eur Stroke J. 2025;10(4):1160-1188. DOI: 10.1177/23969873251338142. PMID: 40401760.
個別相談について
この記事は一般的な情報であり、個別の診断や機器使用の指示ではありません。急な神経症状、意識・反応の変化、胸痛、失神、新しい強い呼吸苦、片脚の急な腫れや痛みがある場合は医療機関へ相談してください。
脳梗塞リハビリスタジオActiveでは、機器名だけで練習を決めず、動作観察、評価、仮説検証、課題設定、再評価を重ねます。
コメント